


همه محصولات
تماس با شخص :
Zhang
شماره تلفن :
86 18921292620
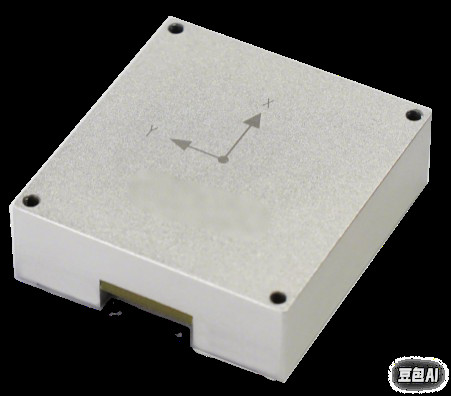
BW-5122-سیستم ناوبری یکپارچه MEMS با دقت بالا
| محل منبع | جیانگسو، چین |
|---|---|
| نام تجاری | BWSENSING |
| شماره مدل | BW5122 |
| مقدار حداقل تعداد سفارش | 1 عدد |
| قیمت | USD 5000-1000 |
| شرایط پرداخت | T/T |
جزئیات محصول
| محور | سیستم اینرسی 3 محور | دامنه ژیروسکوپدینامیکی سه محوره | 500 درجه در ثانیه (قابل تنظیم تا 4000 درجه در ثانیه) |
|---|---|---|---|
| پایداری تعصب ژیروسکوپ سه محوره | 5 درجه در ساعت (استاندارد GJB ، میانگین 10 ثانیه ای) | دامنه پویا شتاب سنج سه محوره | ± 16 گرم |
| دمای عملیاتی | -40 ° C ~+85 ° C | ثبات تعصب شتاب سنج سه محوره | 0.2 میلی گرم (استاندارد GJB ، میانگین 10 ثانیه ای) |
| رابط ها | RS-232 ، CAN/CAN-FD ، PPS و رویداد |
می توانید محصولات مورد نیاز خود را علامت بزنید و در صفحه پیام با ما ارتباط برقرار کنید.
| ثبات تعصب |
|---|
توضیحات محصول
مروری بر محصول
BW-5122 یک سیستم ناوبری یکپارچه MEMS فشرده و با دقت بالا است که به طور مستقل توسعه یافته است. این سیستم یک IMU (واحد اندازهگیری اینرسی) MEMS با کارایی بالا را ادغام میکند و از ورودی دادههای خارجی GNSS پشتیبانی میکند. با استفاده از الگوریتمهای ادغام فیلتر کالمن چند منبعی، اطلاعات موقعیتیابی و ناوبری پیوسته، قابل اعتماد و با دقت بالا را در محیطهای پیچیده ارائه میدهد. کاربردها شامل سکوهای تثبیت شده، رباتیک و دستگاههای قابل حمل است.
ویژگیهای فنی کلیدی
مشخصات IMU MEMS:
محدوده دینامیکی ژیروسکوپ سه محوره: ±۵۰۰ درجه بر ثانیه (قابل تنظیم تا ±۴۰۰۰ درجه بر ثانیه)
پایداری بایاس ژیروسکوپ سه محوره: ۵ درجه بر ساعت (استاندارد صنعتی، میانگین ۱۰ ثانیه)
شتابسنج سه محوره:
محدوده دینامیکی شتابسنج سه محوره: ±۱۶g
پایداری بایاس شتابسنج سه محوره: ۰.۲ میلیگرم (استاندارد صنعتی، میانگین ۱۰ ثانیه)
کالیبراسیون: کالیبراسیون دمایی و دینامیکی در سطح کارخانه
الگوریتمهای پیشرفته
همترازی تطبیقی استاتیک/دینامیک: دقت جهتیابی را در حالت حرکت یا سکون بهینه میکند.
جبران خطای سطح سیستم: به طور خودکار خطاهای عدم همترازی نصب و نسبت سرعت چرخ را تصحیح میکند.
ادغام فیلتر کالمن چند منبعی: دادههای GNSS و IMU را برای عملکرد قوی در محیطهای مسدود شده سیگنال (مانند تونلها، درههای شهری) ادغام میکند.
عملکرد در محیطهای چالشبرانگیز
دقت موقعیتیابی در زمان قطع سیگنال: ≤ ۰.۲٪ × D (مسافت طی شده) در طول از دست دادن سیگنال GNSS
رابطها: پروتکلهای RS-232، CAN/CAN-FD، PPS و EVENT برای ادغام انعطافپذیر سیستم.
عملکردهای اصلی
خروجی ناوبری پیوسته: دادههای IMU کالیبره شده در کارخانه را با GNSS خارجی (مانند ورودیهای اودومتر و فرمان) ترکیب میکند تا بهروزرسانیهای موقعیت، سرعت و وضعیت با فرکانس بالا تولید کند.
اعتبارسنجی داده تطبیقی: قابلیت اطمینان دادهها را از طریق غربالگری اثربخشی منبع و جبران خطا خود ارزیابی میکند.
سازگاری با سناریوهای پیچیده: دقت را در محیطهایی مانند مناطق شهری متراکم، جنگلها و تونلها از طریق ادغام چند سنسور و کالیبراسیون دینامیک حفظ میکند.
کاربردها
کنترل سکوی تثبیت شده: تعقیب مسیر و شناوری با دقت بالا.
وسایل نقلیه خودران: موقعیتیابی زیر متر در مناطق فاقد GNSS.
ماشینآلات صنعتی: کنترل حرکت دقیق برای تجهیزات سنگین.
مزایای رقابتی
طراحی مینیاتوری: برای کاربردهای با فضای محدود (مانند رباتیک، سیستمهای قابل حمل) بهینه شده است.
ادغام مقرون به صرفه: سازگار با سنسورهای MEMS درجه صنعتی و رابطهای استاندارد
قابلیت اطمینان صنعتی بالا: در دماهای شدید (-۴۰ درجه سانتیگراد تا +۸۵ درجه سانتیگراد) کار میکند و در برابر ضربه/لرزش مقاوم است.
محصولات توصیه شده
